CoMo3R-SLAM: Collaborative Monocular Dense SLAM with Learned 3D Reconstruction Priors for Outdoor Multi-Agent Systems
Qi Shao*, Zhihao Cao*, Shuhao Zhai, Feng Tian, Anh Nguyen, Hesheng Wang, Baoru Huang
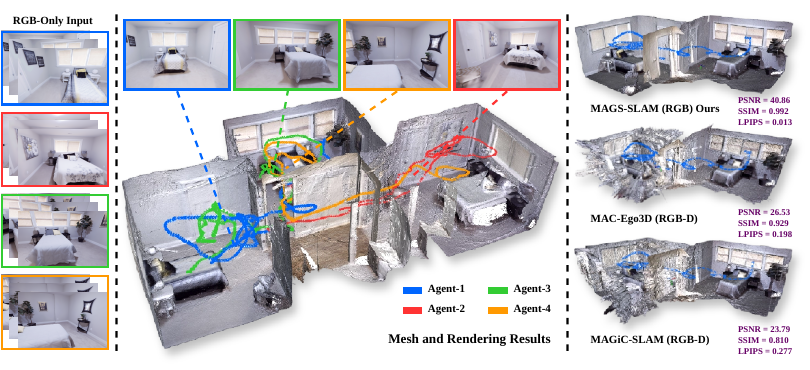
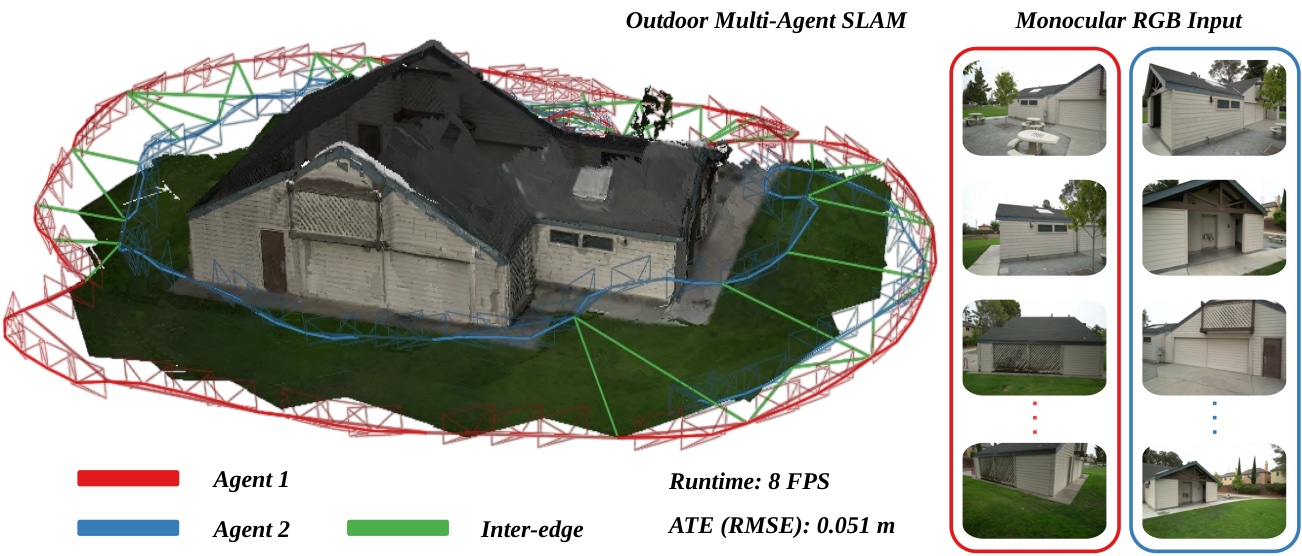
A collaborative monocular dense SLAM system that uses feed-forward 3D reconstruction priors to anchor scale across agents and verify inter-agent links, without depth sensors or known intrinsics.
arXiv / PDF / Project Page